



Garra Robotica Mg90s
$22,500.00
¿Te gustó este producto? Agregue a favoritos ahora y siga el producto.
Descripción
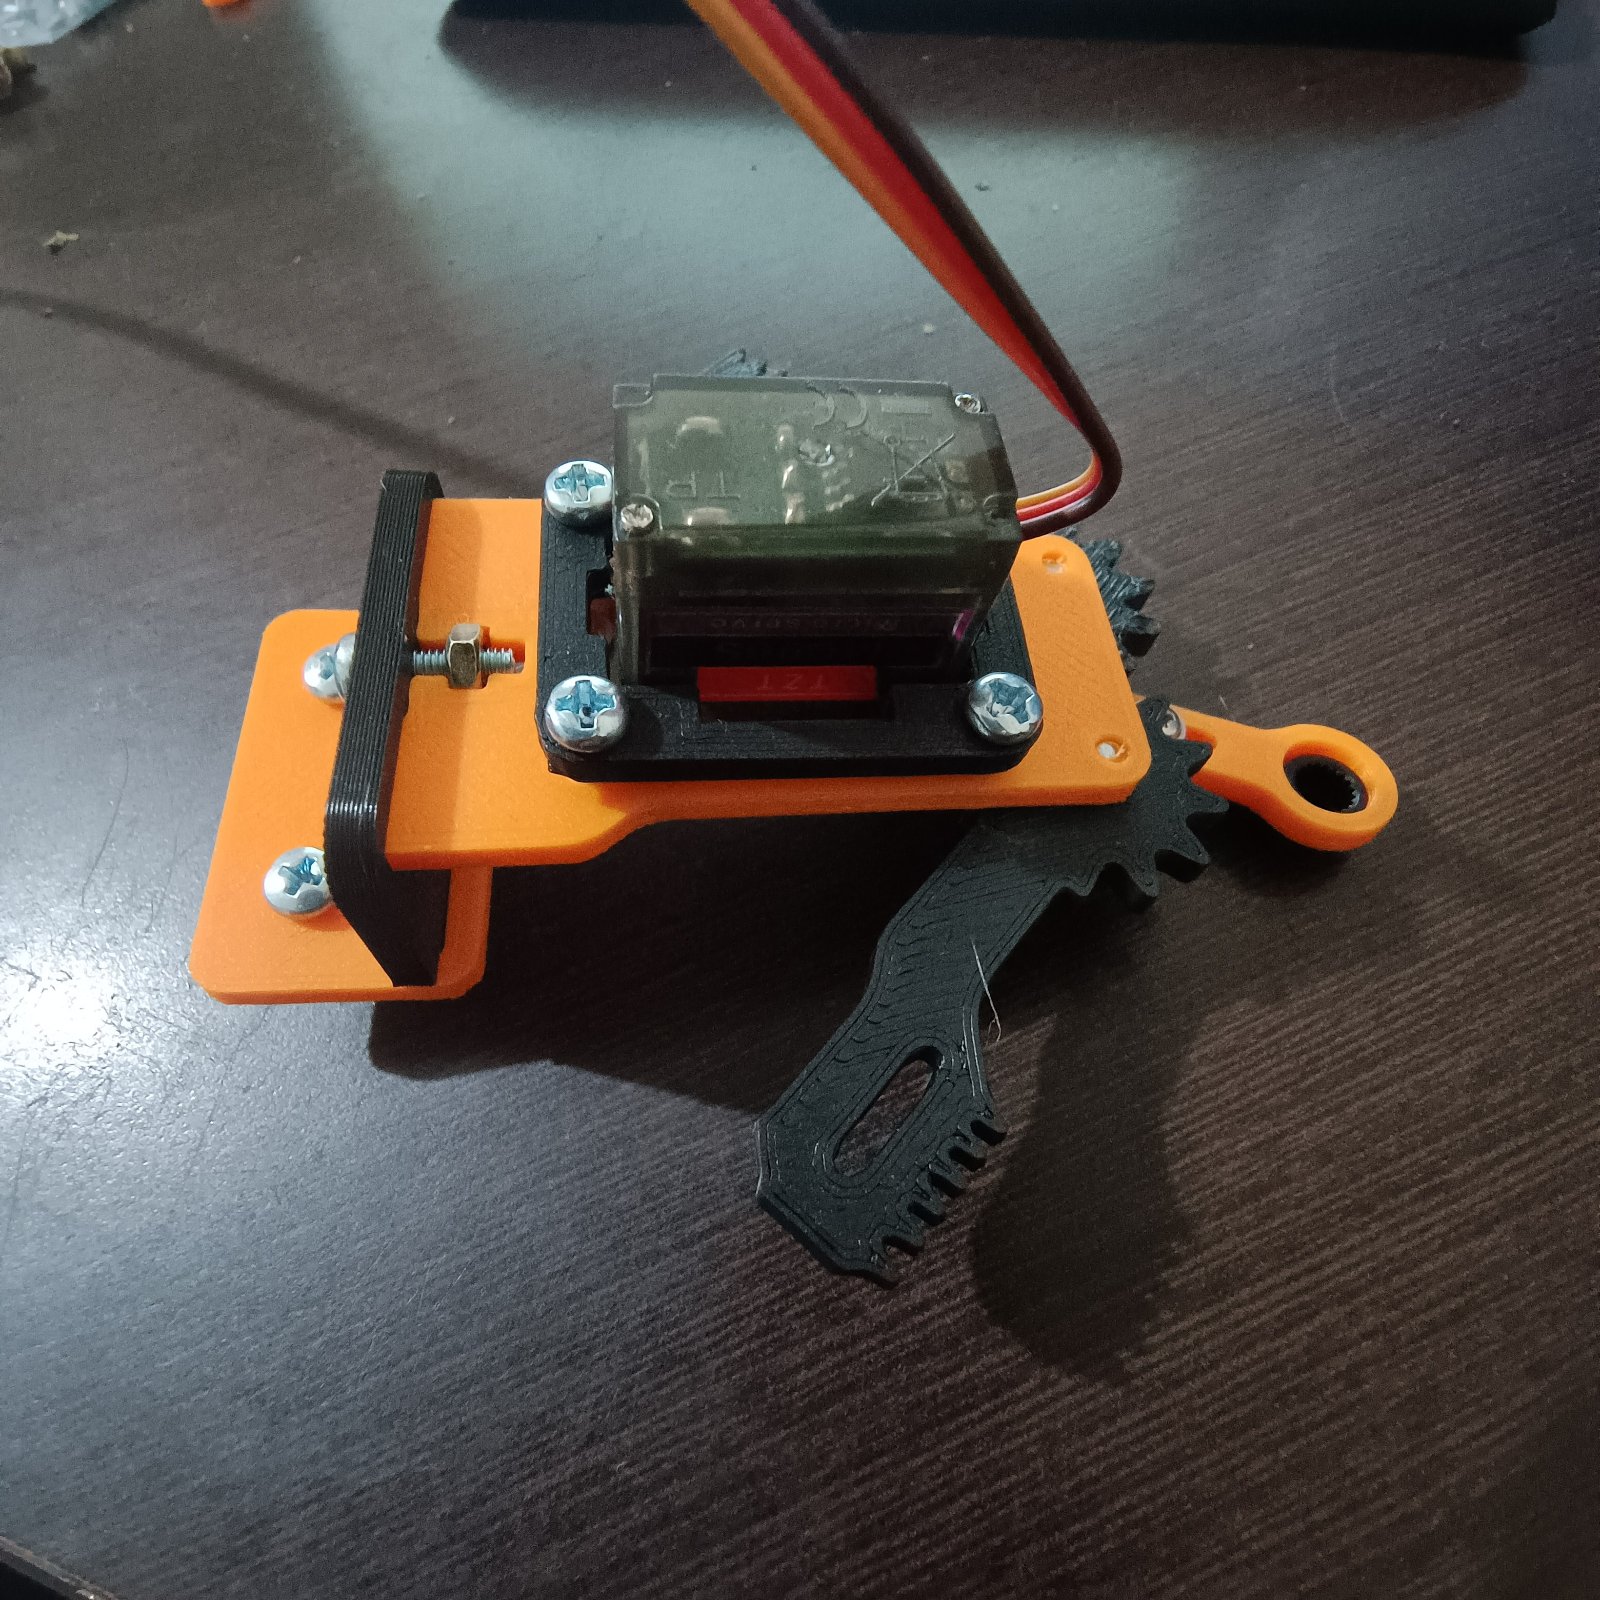
Los dos dedos van unidos por ruedas dentadas: el servo gira y los engranajes reparten ese giro entre ambos, que abren y cierran a la vez.
Uno de los dedos termina en dientes que muerden la pieza y ayudan a sostener objetos lisos o redondos, que con una punta plana tienden a resbalarse.
Trae un micro servo MG90S, de piñonería metálica, que aguanta mejor que uno plástico el esfuerzo de sostener algo apretado.
Impresa en PLA, pesa poco, y eso cuenta en el extremo de un brazo: cada gramo de la garra lo cargan los servos del hombro y del codo.
- Quien arma su propio brazo robótico y necesita la pinza del extremo
- Estudiantes que pasan de mover un servo suelto a mover un mecanismo real
- Docentes que buscan una práctica corta de servos y engranajes para el salón
- Makers que necesitan una pinza para un carro, una banda o un proyecto de recoger y soltar
Te quedas con la garra impresa en 3D, su servo MG90S y su pieza de acople. Cerrarla es fácil; lo que se aprende es a agarrar: hallar en el código el ángulo que sujeta sin forzar el servo.
- Una placa Arduino (UNO, Nano, Mega u otra compatible) — no viene incluida
- Jumpers macho-macho para conectar el cable del servo a la placa
- Fuente externa de 5 V con tierra común a la placa: el pin de 5 V del Arduino solo alcanza para pruebas sin carga
- Un computador con Arduino IDE instalado para cargar el código
- Impresa en 3D en PLA: base y pieza de acople en naranja, dedos y soporte del servo en negro
- Dos dedos móviles unidos por engranajes, que abren y cierran a la vez
- Punta dentada en uno de los dedos para mejorar el agarre
- Soporte del servo que se fija a la base con cuatro tornillos
- Servo incluido: micro servo MG90S de piñonería metálica, de 4.8 a 6 V, señal PWM de 50 Hz
- Conexión estándar de servo de tres hilos: marrón a tierra, rojo a positivo y naranja a señal
- Conecta el servo a tu placa: marrón a GND, rojo a 5 V y naranja a un pin digital
- Carga un código con la librería Servo y busca, de a pocos grados, el ángulo de apertura y el de cierre
- Prueba con objetos reales y deja el cierre justo donde los dedos tocan la pieza, sin forzar el servo
- Agrégale mando: un potenciómetro o dos pulsadores para abrirla y cerrarla a voluntad
- Móntala en tu brazo y arma con los demás servos una rutina de recoger y soltar
Debes acceder para publicar una valoración.
Productos Relacionados




Copyright 2026 © RoboticadeColombia.com

Valoraciones
No hay valoraciones aún.